Ausgewählte Simulationen zur Stochastik - (C) Mayer 2010

SIMULATION EINES ZUFALLSEXPERIMENTES: ROBOTERLAUF
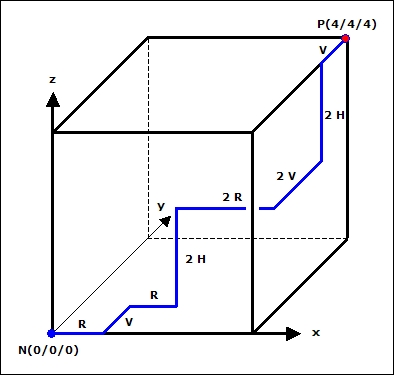
Ein Roboter kenne allein die Laufrichtungen RECHTS, VOR und HOCH (vgl. Skizze), er bewege sich den Gesetzen des Zufalls folgend vom Punkt N(0/0/0) aus von Gitterpunkt zu Gitterpunkt durch das dreidimensionale Koordinatensystem. Ausgewertet werden diverse Ereignisse, die bei einem Lauf aus genau 12 Schritten denkbar sind. Der Benutzer kann wählen, ob ein vollständiges Protokoll der Simulation (R = RECHTS, V = VOR und H = HOCH) angelegt oder aber lediglich das numerische Endergebnis ausgewiesen wird. Für sehr große n kann es im Falle der vollständigen Protokoll-Anzeige zu Browserverzögerungen kommen!
Anzahl an Simulationen:
Art der Anzeige:   numerisches Endergebnis der Simulation
  vollständiges graphisches Protokoll der Simulation


 Roboterlauf Nr. 1 VRVRRHRVRRHV
 Roboterlauf Nr. 2 VRVHVVRRHHVH
 Roboterlauf Nr. 3 VRRVHHRRHHVH
 Roboterlauf Nr. 4 HVRRRHHHVVHV
 Roboterlauf Nr. 5 HVRVVVRVVHVV
 Roboterlauf Nr. 6 HVVVRVHHRHRV
 Roboterlauf Nr. 7 VHVRVHVHVRVH
 Roboterlauf Nr. 8 HHVVRHHVHHHR
 Roboterlauf Nr. 9 HRVVHHRRHHVV
 Roboterlauf Nr. 10 VRRHHRRVHHHV

Ereignisabs. Häufigkeitrel. Häufigkeit
E1: Endpunkt ist P(4/4/4)00.00000000
E2: Roboterlauf führt über Q(2/2/2) zu P(4/4/4)00.00000000
E3: Endpunkt liegt in der Ebene z = 540.40000000
E4: Endpunkt liegt in der Ebene x = 420.20000000
E5: Endpunkt liegt in der Ebene y = 610.10000000
E6: Endpunkt liegt nicht in der x-y-Ebene101.00000000
E7: Endpunkt liegt nicht auf der x-Achse101.00000000